Разработка ПО под ТЗ заказчикаВнедрение транспортных ПЛК
Пишем прикладное бортовое ПО и внедряем защищенные контроллеры в строительную, сельскохозяйственную и специальную технику. Связываем гидравлику и датчики в единую цифровую сеть под задачи вашего ТЗ.
Разрабатываем алгоритмы и подбираем электронные компоненты под конкретные гидросхемы и механику вашей техники. Решаем задачи от локального управления узлом до полной цифровизации машины.
Логика безопасности и точное позиционирование рабочих органов кранов, катков и экскаваторов.
Алгоритмы дозирования вылива, управление секциями штанг опрыскивателей и положением жаток комбайнов.
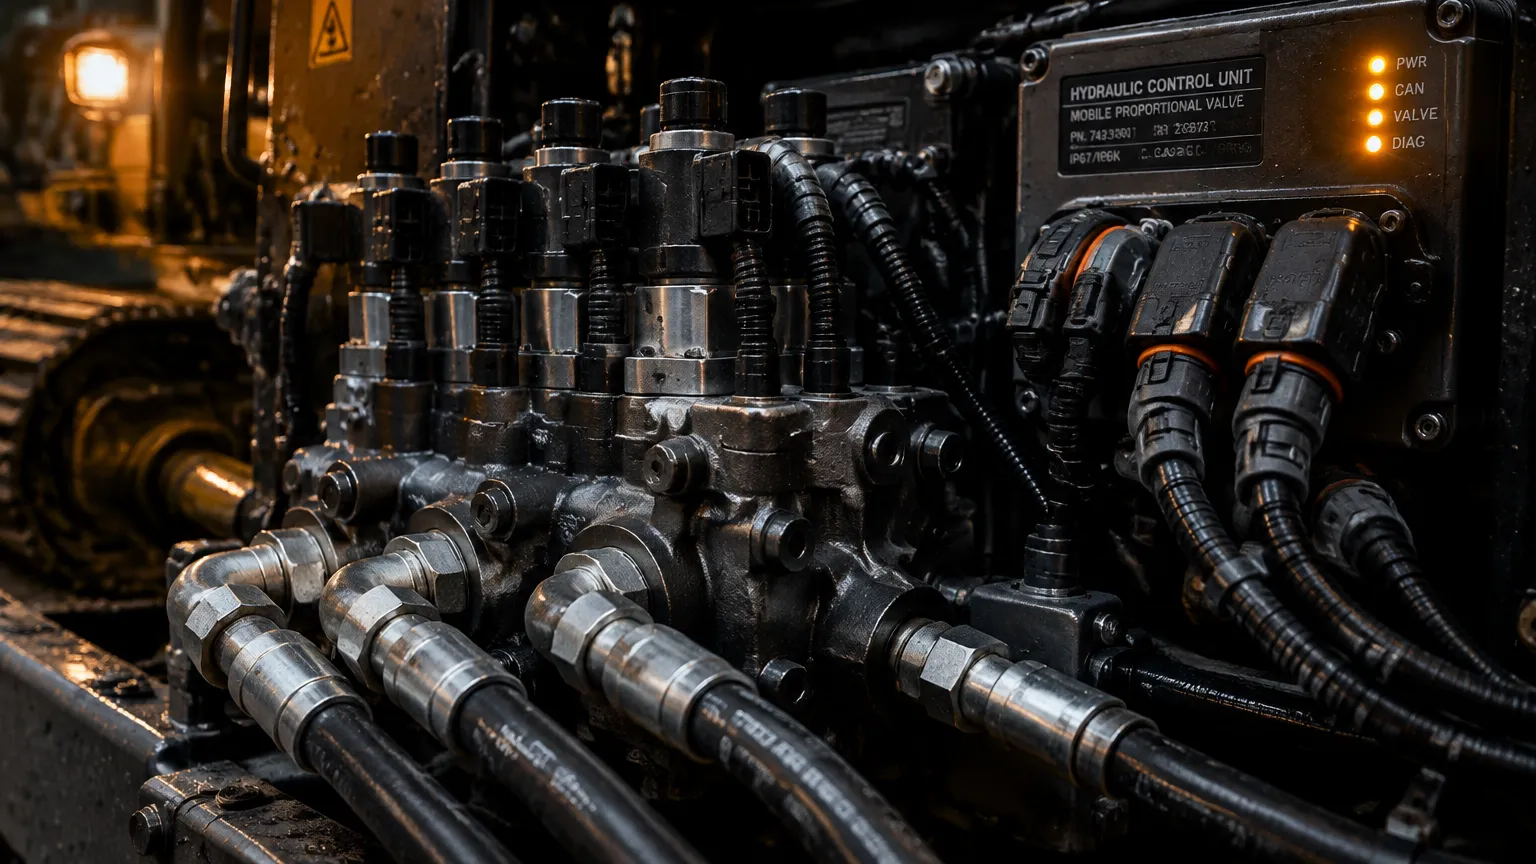
Пропорциональное регулирование распределителей, контроль насосов и гидростатической трансмиссии.
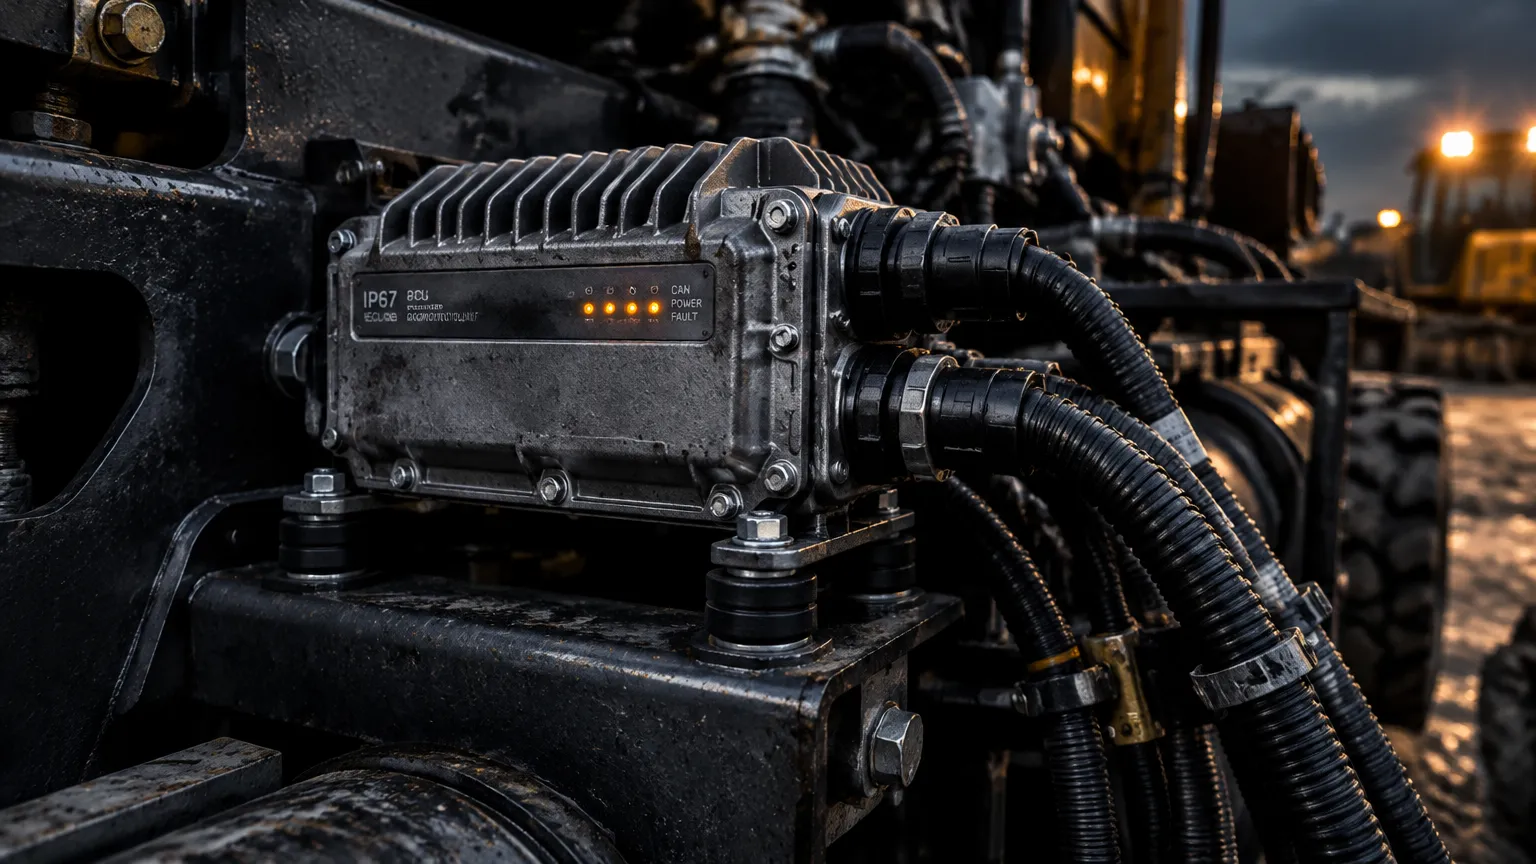
Замена ненадежных релейных шкафов на вибростойкие цифровые блоки с бортовой диагностикой узлов.
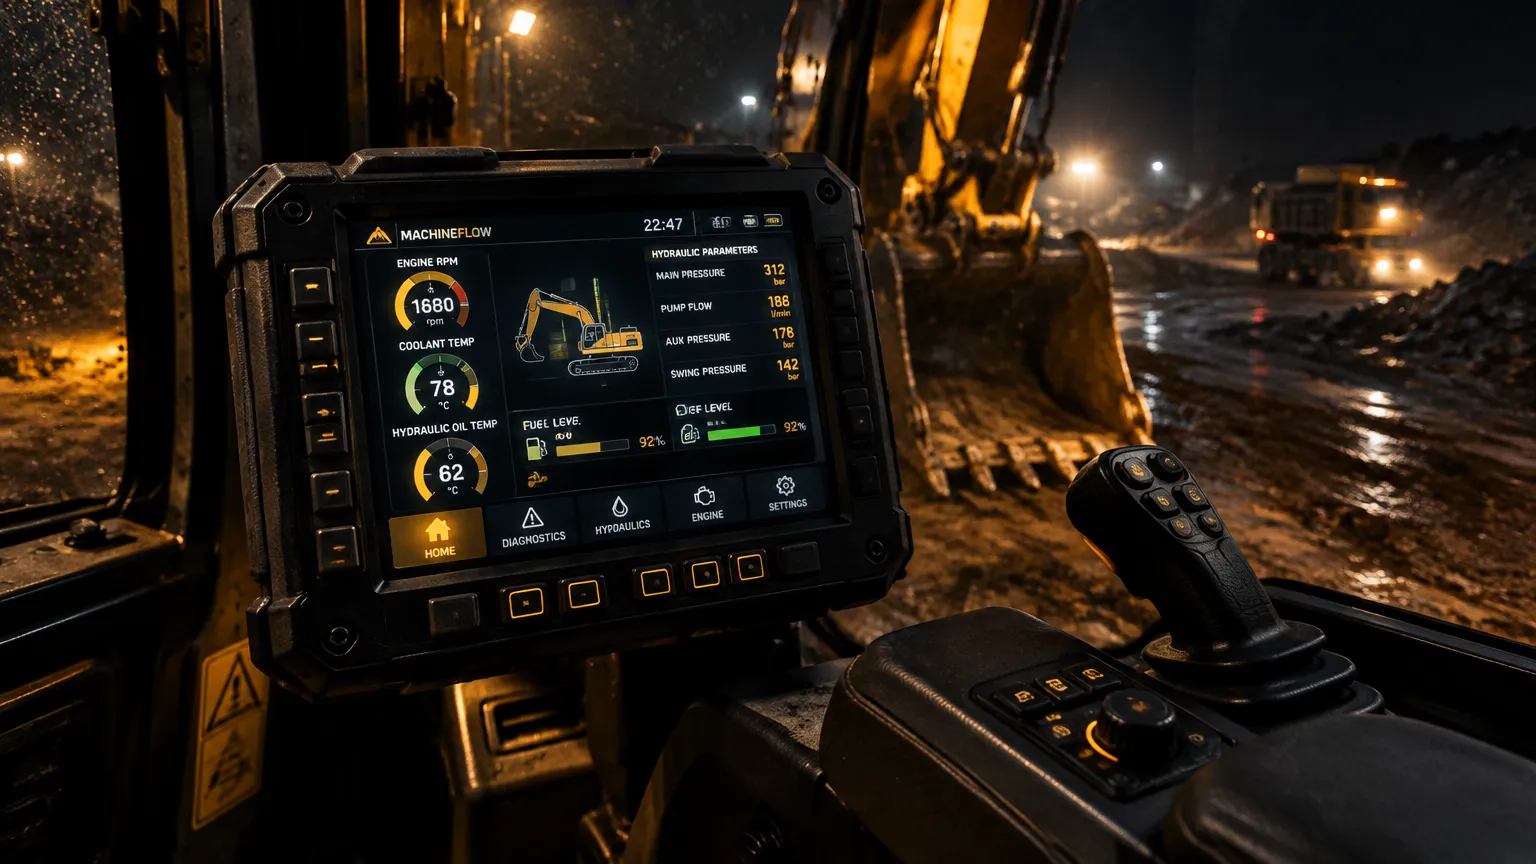
Прикладные алгоритмы управления машиной и графический интерфейс оператора для дисплеев в кабине.
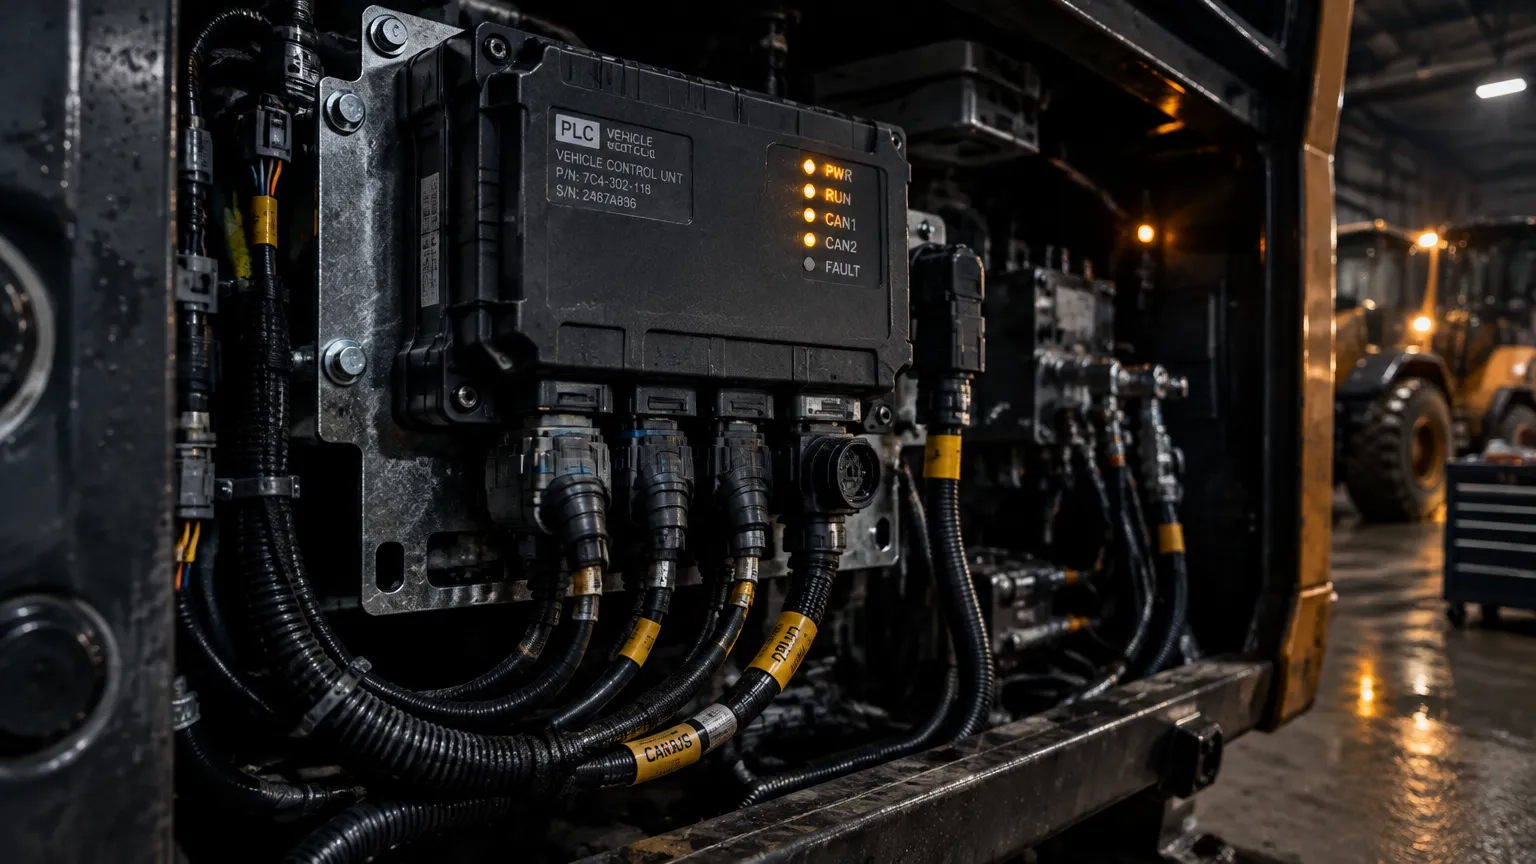
Обвязка датчиков, джойстиков и исполнительных механизмов в общую бортовую сеть CAN.
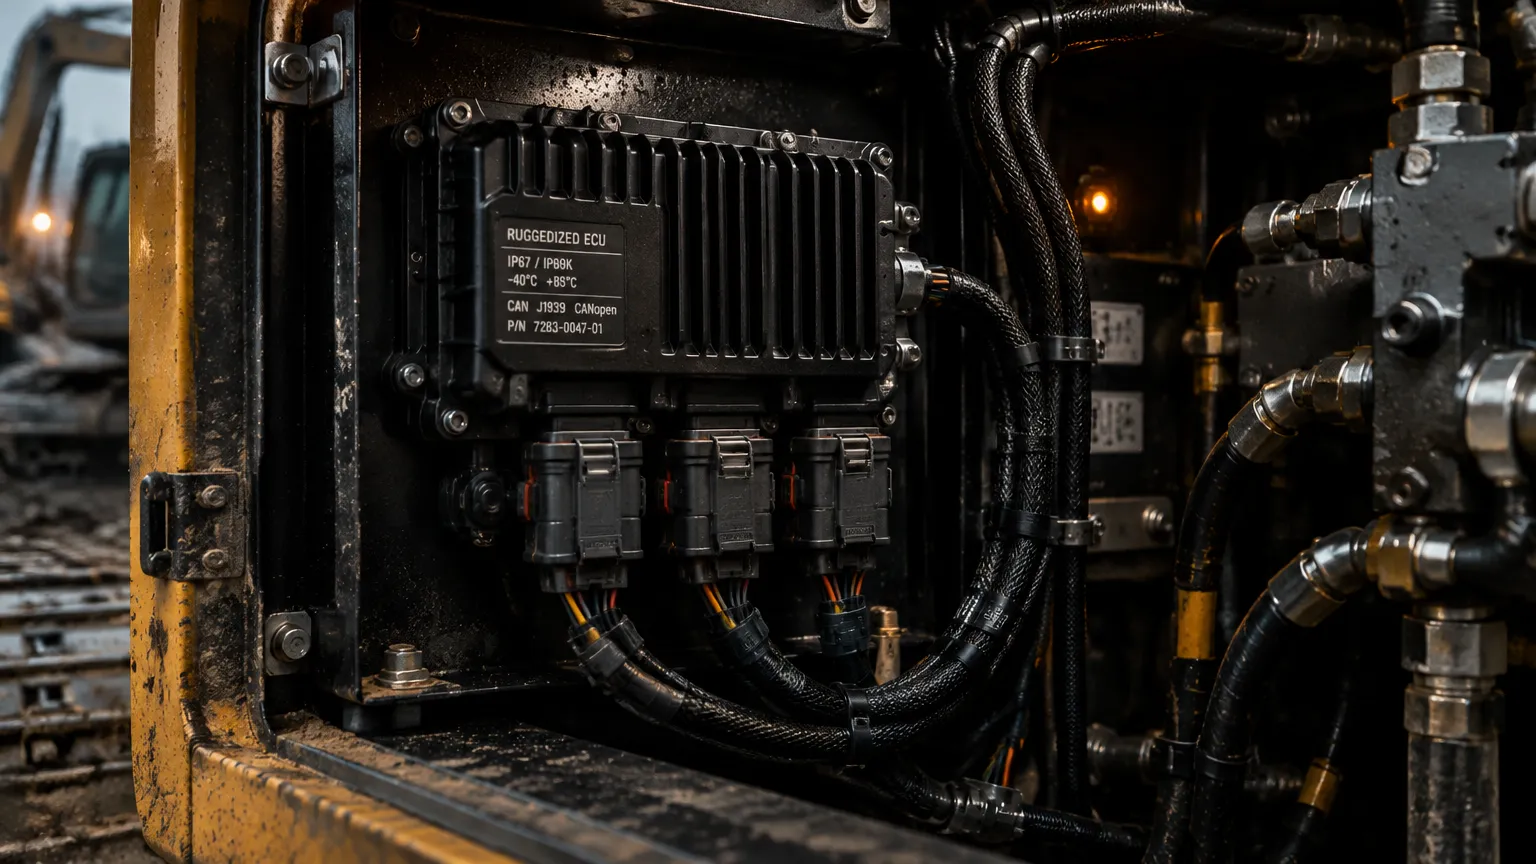
Строим системы на контроллерах, спроектированных под подвижной транспорт, а не на промышленных шкафных блоках. Оборудование выдерживает мойку горячей водой под давлением, грязь и постоянную тряску.
Силовые выходы контроллеров напрямую управляют катушками гидрораспределителей через ШИМ со встроенным контролем тока. Датчики и дисплеи связываем по шинам SAE J1939 и CANopen.
Пришлите описание задач машины или готовую гидросхему. Инженер рассчитает архитектуру бортовой сети, подберет контроллеры и назовет сроки разработки.
Если детального ТЗ пока нет, укажите базовые требования к технике. Свяжемся, проведем техническую консультацию и поможем составить спецификацию оборудования.
Оставьте заявку